个人档案 / 2027

黄乐轩

HUANG, Lok Hin · Wilson

求职方向嵌入式软件 · MCU / RTOS

研究兴趣机器人运动控制与学习方法

学校与专业
香港科技大学 · 计算机工程
预计毕业
2027 年(预计)
地点
香港 · 深圳

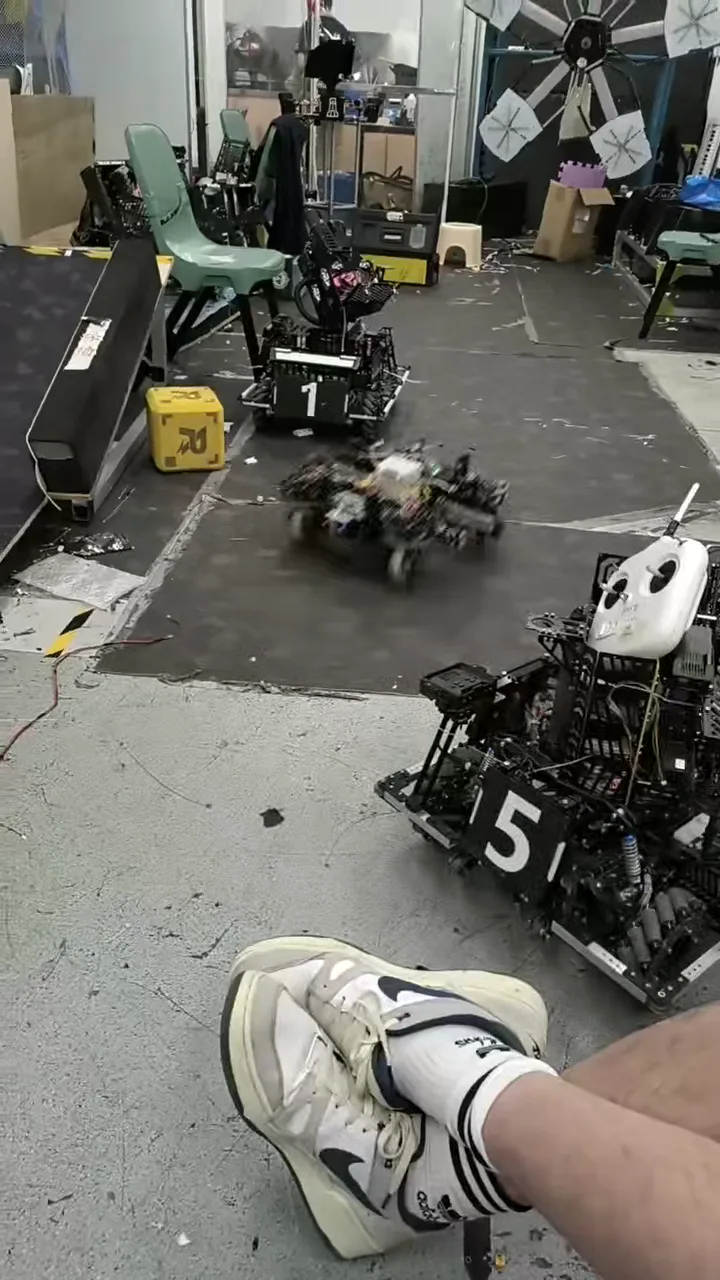
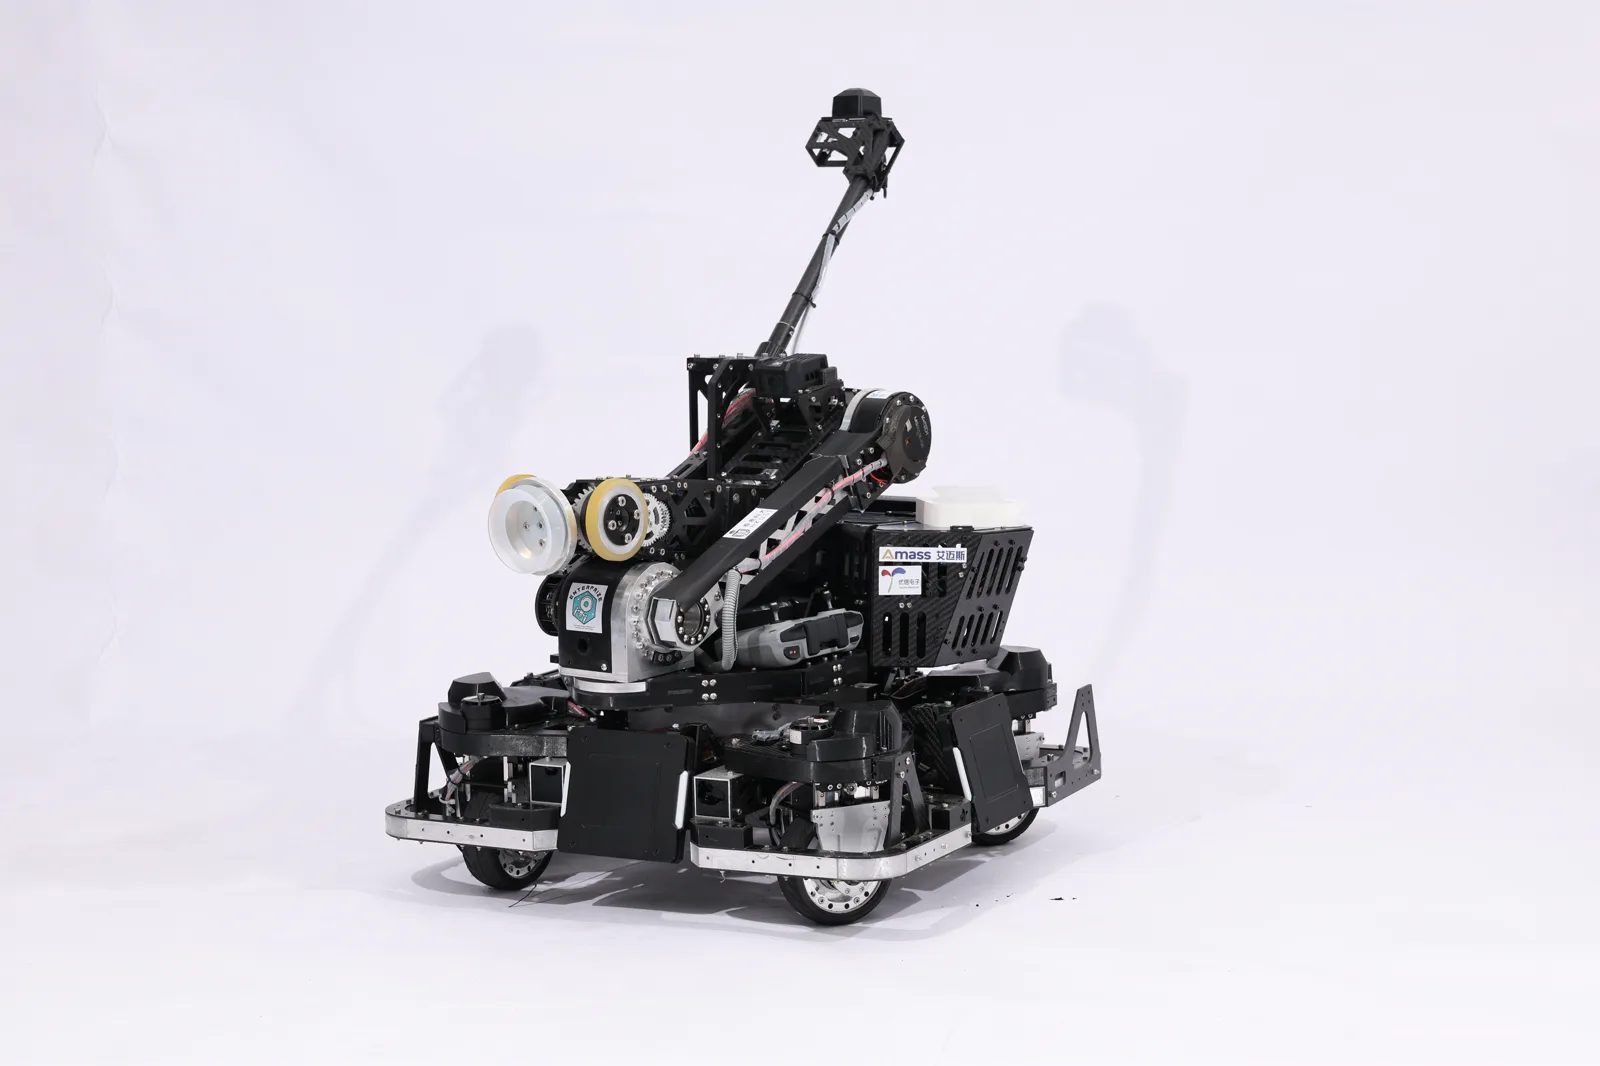
我负责过 RoboMaster 机器人整车电控与公共嵌入式库维护,也做过机械臂建模、功率控制和双足机器人学习控制项目。

黄乐轩
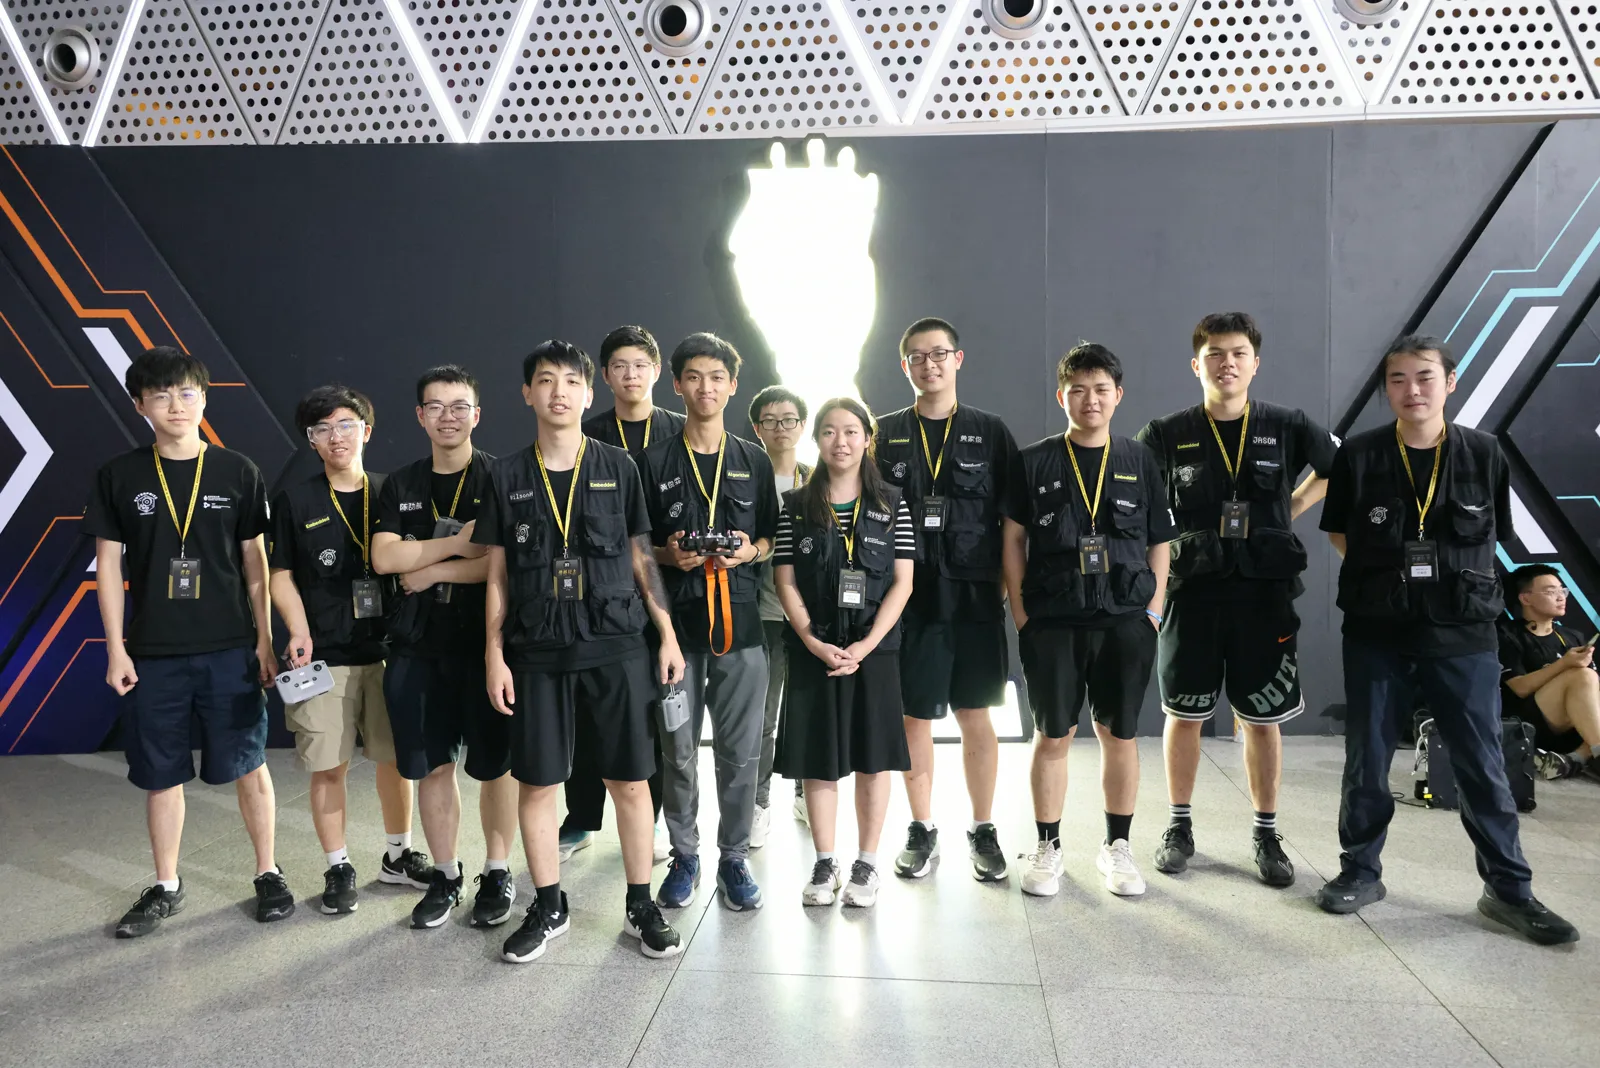
RoboMaster 2025 比赛现场RoboMaster 2025

实习经历

嵌入式开发实习

户外智能载具的电机与执行器通信驱动、基础运动控制和系统联调。

深圳

嵌入式实习生

深圳市旷野创新科技有限公司

主要工作

  • 基于 GD32F470/GD32H737 与 FreeRTOS 开发 UART/RS485、CAN、PWM/PPM 控制链路。
  • 针对通信异常、执行器失联与供电波动,设计超时检测、错误恢复、状态上报和安全保护。
  • 使用示波器与逻辑分析仪检查通信时序;通信驱动等模块通过约 1–2 天的长时间压力测试,并参与基础运动控制与整机联调。
  • 在实习联调中发现通信任务与日志任务间的优先级反转,以及缓冲互斥锁未释放导致的长期阻塞;最终通过架构调整规避问题。

技术环境

GD32F470/H737 · FreeRTOS · UART/RS485 · CAN · PWM/PPM · Kinematics/Dynamics · Hardware Debugging
研究兴趣

研究兴趣与近况

我对机器人运动控制,以及强化学习等方法在实际机器人上的应用感兴趣。机械臂、底盘功率控制和双足项目是我探索这些问题的起点。

毕业设计Proposal

Lightweight Strut-Node Based Modular Self-Reconfigurable Robot Platform

探索轻量化模块化自重构机器人平台,目前处于提案阶段。

我的分工 · 嵌入式与算法

项目经历

整车电控、公共嵌入式平台与运动控制。

精选项目

03

团队与教育

团队责任与学习经历

  1. 嵌入式组长

    HKUST ENTERPRIZE RoboMaster Team

    带领约 10 人团队,负责任务分工、PR 审查、公共库维护和赛场问题处理,设计并主讲约 10 节新人培训课程。

  2. 香港科技大学 (HKUST)

    计算机工程学士 · 机器人副修 · 人工智能延伸主修

    已修课程 · 系统建模、分析与控制 · 嵌入式系统 · 机器学习 · 算法设计与分析

    在读课程 · 强化学习 · 机器人建模、控制与规划

关于我

大一时,我在学校 RoboMaster 队伍的宣传摊位第一次近距离接触机器人,从那以后开始学习嵌入式系统与机器人控制。面对陌生问题,我习惯先自己拆解、查找资料并动手验证;遇到经验边界时,会带着已经尝试过的方法向前辈请教。后来担任嵌入式组长,我也开始通过培训、代码审查和日常交流,把积累的经验分享给后辈。

常用技术与工具

C/C++ · ARM Cortex-M · STM32/GD32 · FreeRTOS · CAN/FDCAN · UART/SPI/I2C/Modbus · DMA/中断 · 电机/执行器控制 · PID · 状态机 · 运动学/动力学 · Python · KiCad · 原理图 · 示波器 · 逻辑分析仪 · SystemView · Tracealyzer · Git

语言

普通话 · 粤语 · 英语(流利)

联系方式

联系与简历

欢迎就嵌入式岗位、机器人控制项目或研究型硕士机会与我交流。